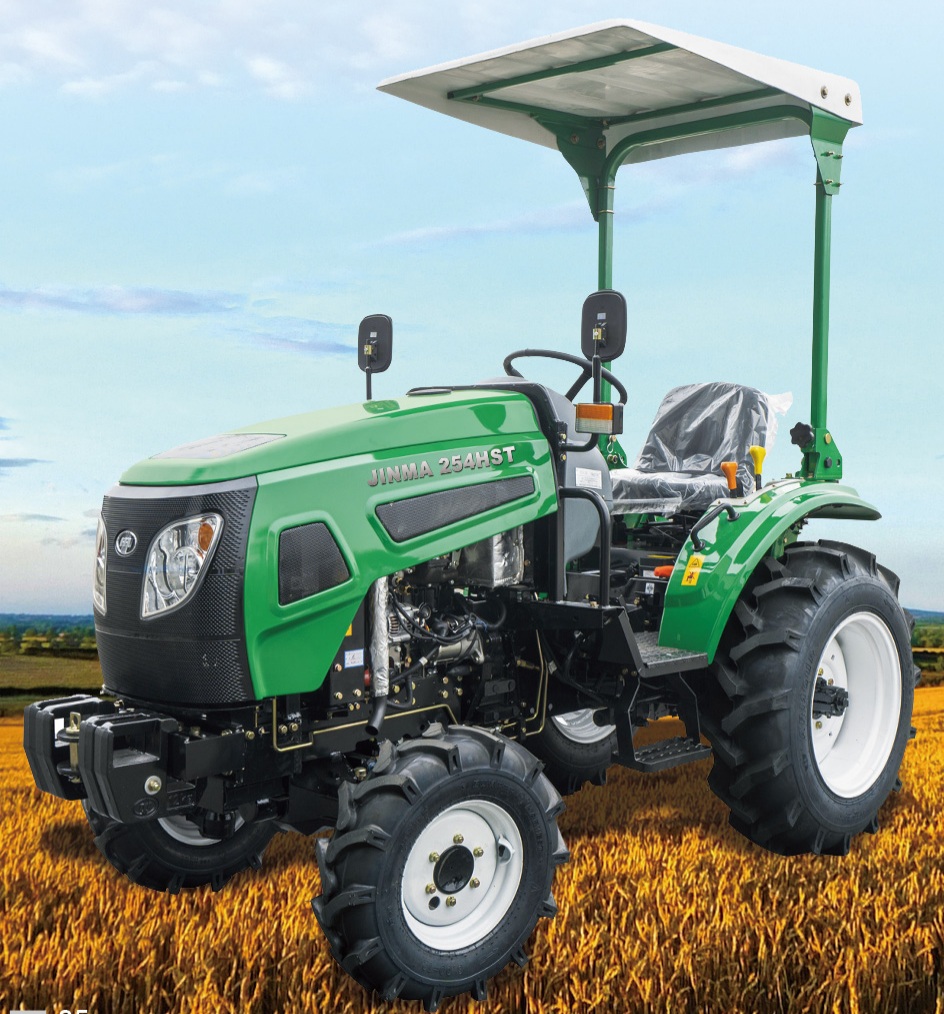
| Modèle | JINMA-254 HST |
| Roues motrices | Quatre roues motrices |
| Dimensions hors tout (L × l × H) (mm) | 3213×1285(1445)×2290 |
| Voie avant (mm) | 1010 |
| Voie arrière (mm) | 1000/1160 |
| Empattement (mm) | 1606 |
| Garde au sol (mm) | 300 |
| Force de traction nominale (N) | 7500 |
| Masse structurelle (kg) | 1080 |
| Rayon de braquage minimal (m) | 3,5 |
| Vitesse théorique - marche avant (gamme basse) (km/h) | 0-8,2 |
| Vitesse théorique - marche arrière (gamme basse) (km/h) | 0-8,2 |
| Vitesse théorique - marche avant (gamme haute) (km/h) | 0-20 |
| Vitesse théorique - marche arrière (gamme haute) (km/h) | 0-20 |
| Modèle du moteur | Perkins 403J-11 |
| Type de moteur | 3 cylindres verticaux, refroidissement par eau, 4 temps, injection indirecte |
| Puissance nominale du moteur (kW/hp) | 18,4/25 |
| Régime nominal du moteur (tr/min) | 2800 |
| Alésage × course du moteur (mm) | 77×81 |
| Cylindrée totale du moteur (L) | 1,131 |
| Embrayage | Monodisque à sec, à friction |
| Boîte de vitesses | HST (deux gammes) |
| Transmission principale | Une paire d'engrenages coniques hélicoïdaux |
| Différentiel | Deux engrenages planétaires fermés |
| Blocage du différentiel | À crabots |
| Réduction finale | Engrenage droit |
| Pneu avant | 6.00-12/26×7.5-12 |
| Pneu arrière | 9.5-24/11.2-20 |
| Direction | Direction entièrement hydraulique |
| Freins | Freins à disque |
| Capacité de relevage à 610 mm derrière le point d'attelage (N) | 3900 |
| Attelage trois points | Catégorie I |
| Régime de prise de force arrière (tr/min) | 540/1000 |
| Cannelures de prise de force arrière | 6-Φ35 cannelures rectangulaires |
| Régime de la prise de force ventrale (tr/min) | 2000 |
| Cannelures de la prise de force ventrale | Cannelures à développante à 11 dents |